Abierto para todos
Agrega tu robot: gratis, por ahora.
Una instancia de Matrix es pública y compartida: elige un cuerpo y contrólalo en el mundo en vivo junto a los demás. Cada día se publica una instantánea público, así cualquiera puede hacer un fork de un día y ramificar un mundo nuevo. Míralo en vivo.
No es un nivel. Es un modelo del mundo.
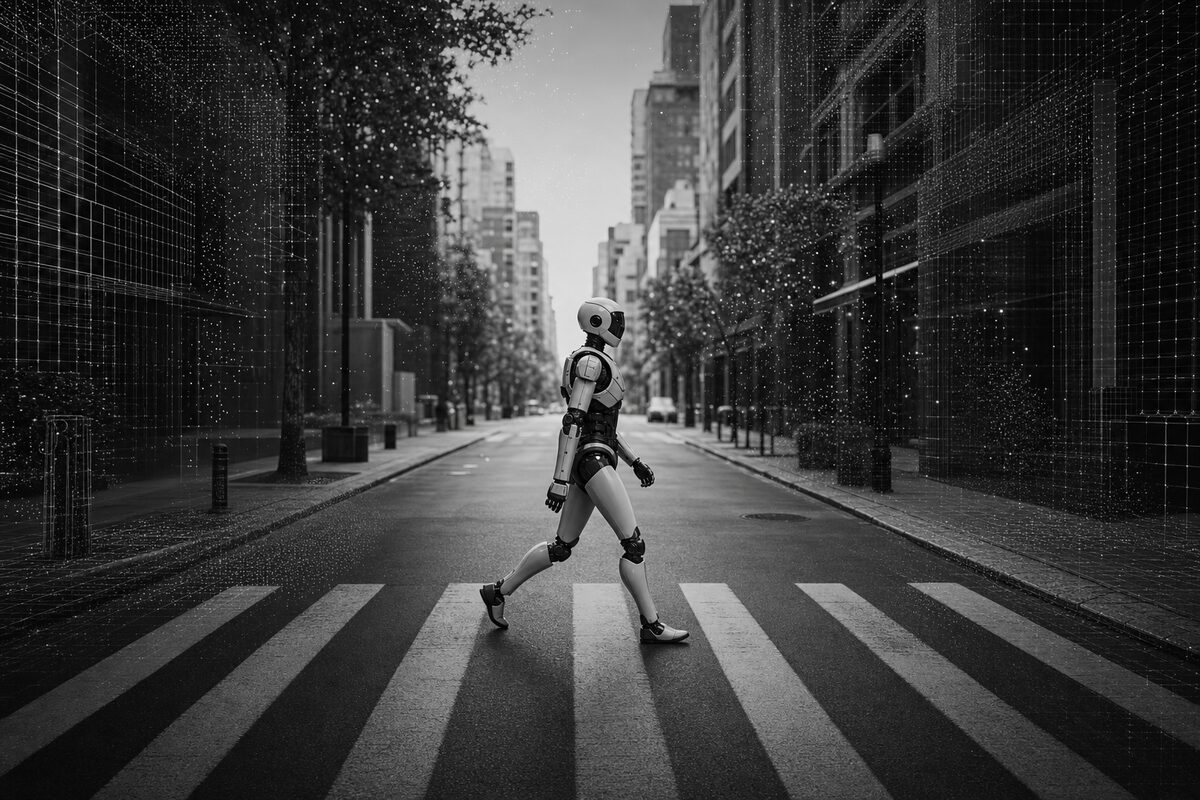
Un mundo 3D es una escena. Matrix es lo que genera escenas: una realidad coherente con física, objetos y consecuencias consistentes, que puedes ramificar en innumerables variantes sin que ninguna contradiga a las demás. Los robots se despliegan en ella como se despliegan en una ciudad. Se renderiza en vistas fotorrealistas en primera persona —calles, habitaciones, clima, multitudes— con suficiente detalle para que una política de visión se comporte igual dentro que en la banqueta, y un desarrollador la controla directamente: genera un humanoide en una calle, toma el control y camínalo por la escena tal como harías con el robot real, sin ningún riesgo y con toda la repetibilidad.
Para qué sirve
Ensayo a la velocidad del cómputo.
Uno de muchos mundos
Levanta el mundo que corresponde a la tarea: una cocina, un almacén, una calle, todos del mismo modelo.
Realidad ramificable
Ramifica el mundo en cualquier momento para probar una decisión contra mil variantes a la vez.
Con base causal
Las consecuencias siguen a las causas, así que lo que un agente aprende aquí se transfiere al mundo real.
Un campo de pruebas compartido
Evalúa una flota completa contra el mismo mundo antes de que una unidad salga del laboratorio.
El mundo donde ensayas es el mundo desde el que despliegas.
Una política practica la tarea dentro de Matrix a través de innumerables variantes y luego pasa al hardware real sin cambios. El mismo motor puede grabar esas ejecuciones como datos de entrenamiento: trayectorias etiquetadas y vastas que puedes usar para entrenar tus propios modelos.