面向所有人开放
接入你的机器人—— 暂时免费.
有一个 Matrix 实例是公开共享的:选择一具身体,在实时世界中与其他人一同驱动它。每天都会发布一份公开快照,任何人都可以 fork 某一天并分支出一个新世界。观看实时画面。
不是关卡,而是一个 世界模型.
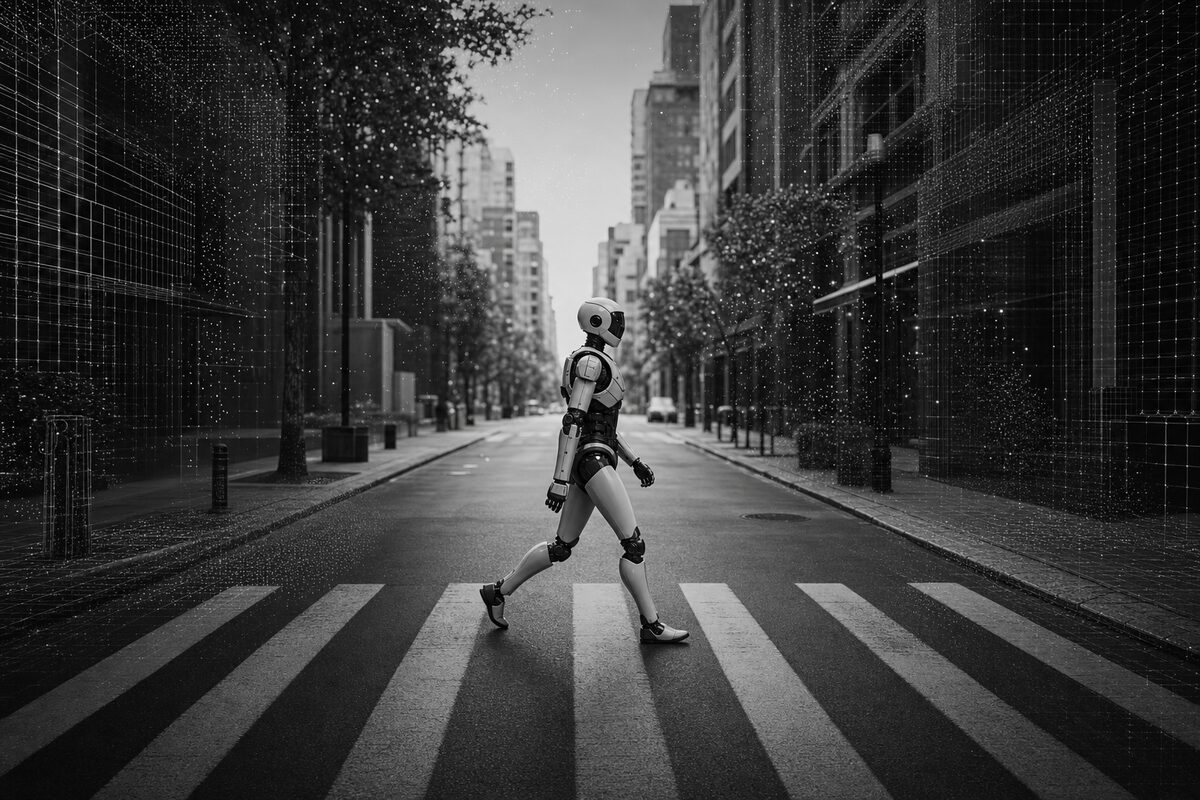
3D 世界是一个场景。Matrix 则是生成场景的东西——一个物理、物体与因果都保持一致的连贯现实,你可以把它分支成无数变体,而彼此互不矛盾。机器人部署进去,就像部署到一座城市里。它渲染出照片级的第一人称视角——街道、房间、天气、人群——细节足以让一套视觉策略在其中的表现与在真实人行道上一致;开发者也能直接驾驶:把一个人形机器人生成到街上,接管控制,像操作真实机器人那样让它走过场景,没有任何风险,却有完整的可复现性。
用途
以算力的速度进行 预演.
众多世界之一
启动与任务匹配的世界——厨房、仓库、街道——全部出自同一个模型。
可分支的现实
在任意时刻分支世界,用上千种变体同时检验一个决策。
因果一致
结果由原因决定,因此智能体在这里学到的东西可以迁移到真实世界。
共享的试验场
在任何一台设备离开实验室之前,用同一个世界评估整个机群。
你预演的世界,就是你交付时所依据的 那个世界.
一套策略在 Matrix 中跨无数变体练习同一任务,然后原封不动地迁移到真实硬件上。同一引擎还能把这些运行记录为训练数据——海量且带标注的轨迹,可用来训练你自己的模型。