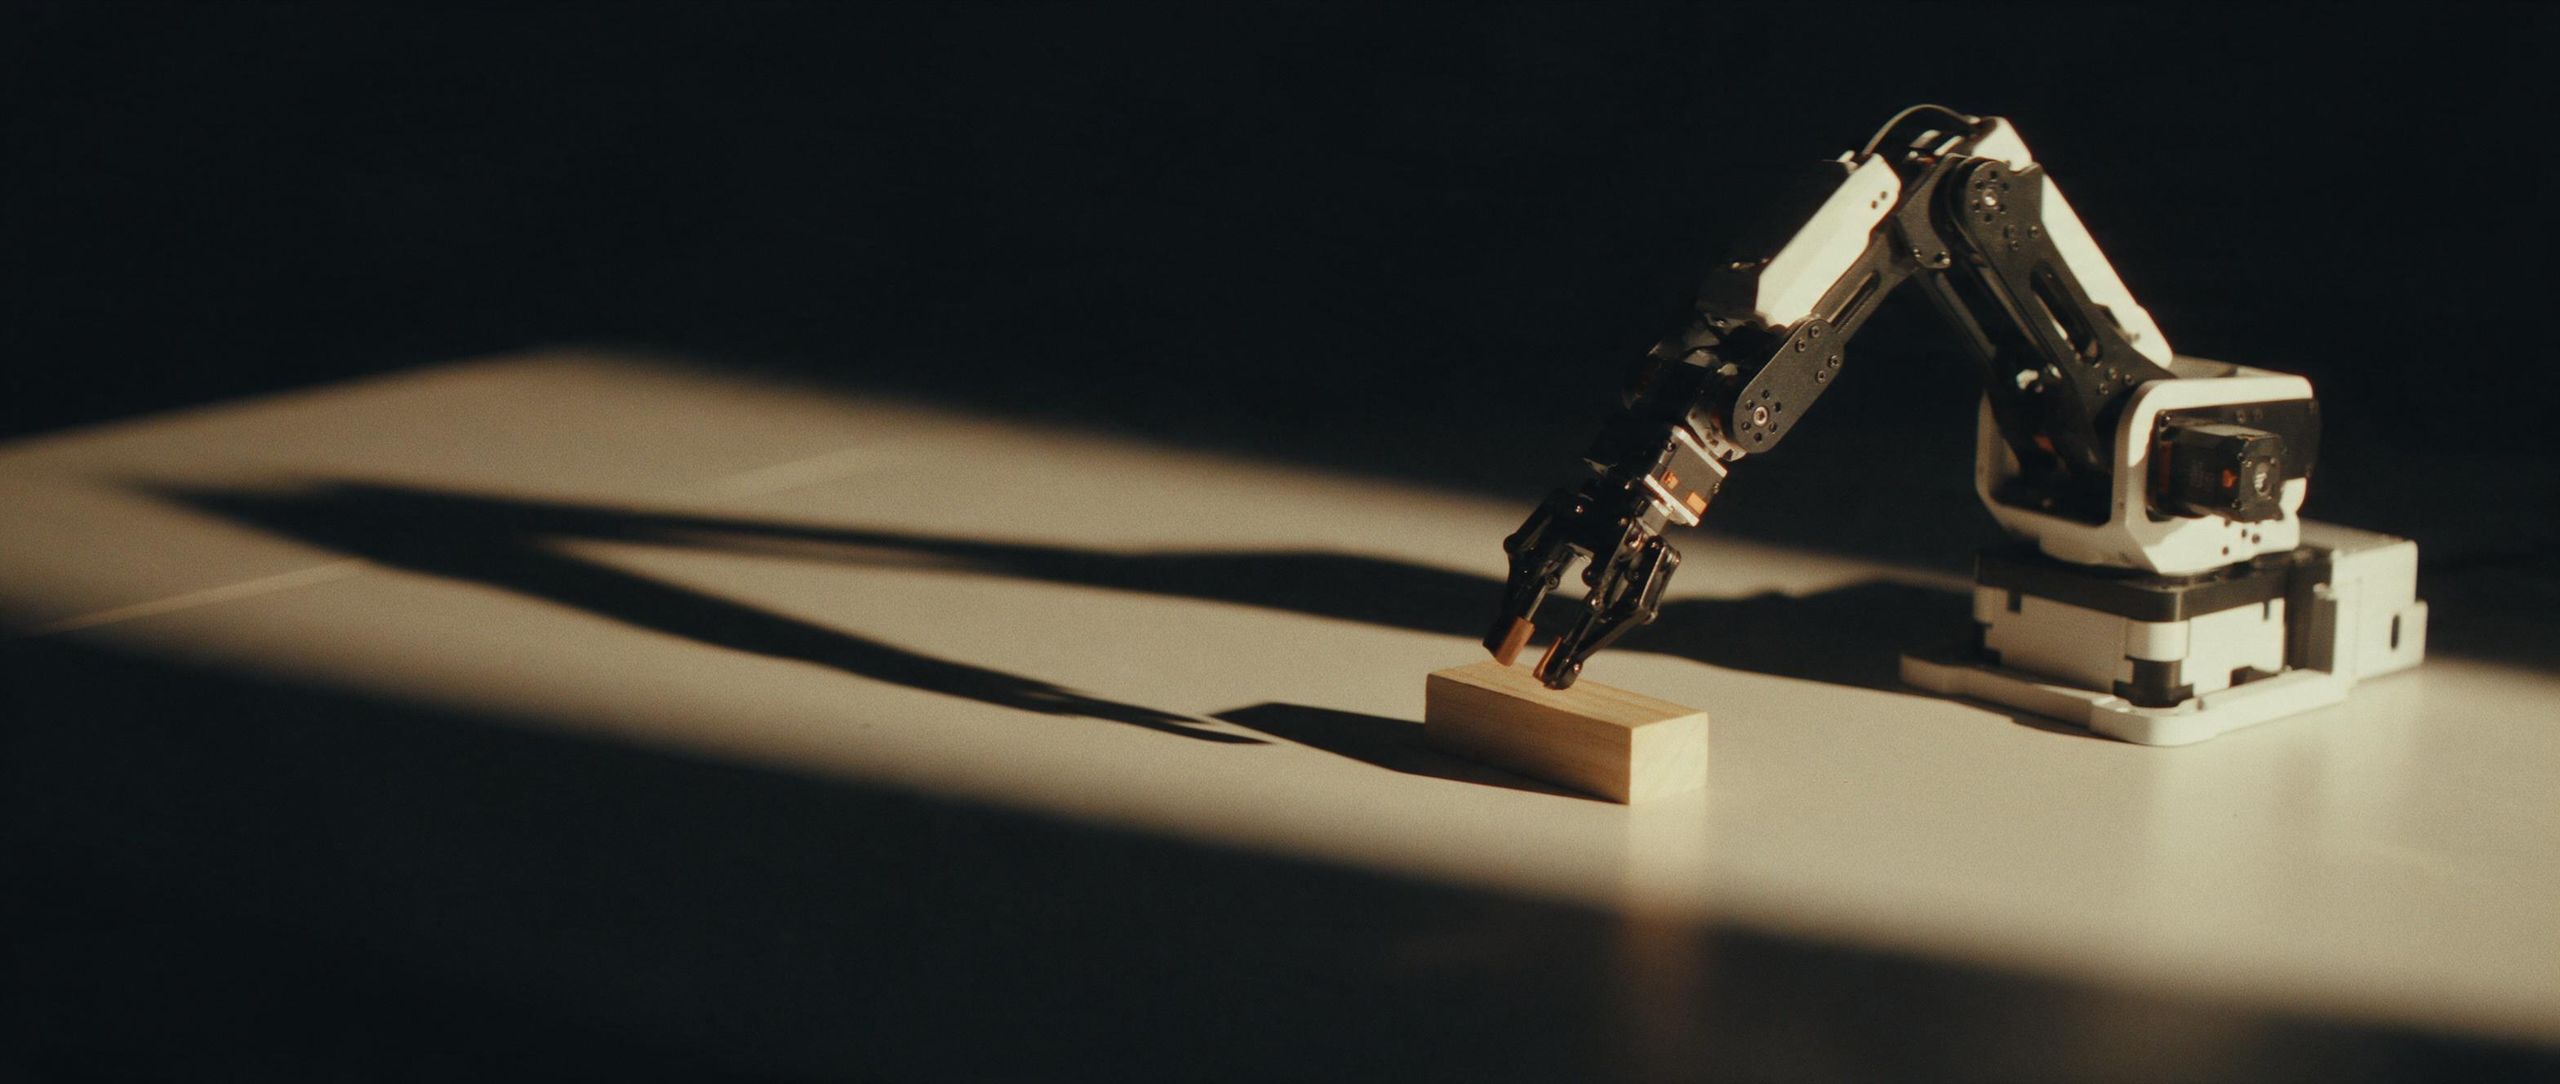
机械臂
一个通道模型,多种机械臂。
舵机总线就是一个通道。驱动直接讲它的协议:
- Feetech STS/SCS——SO-100 和 SO-101 机械臂。
- Dynamixel Protocol 2.0——Koch v1.1 和 WidowX。
- UFACTORY xArm 和 Lite 6,经 TCP 连接。
- CommandAGI ESP32 机械臂,通过局域网轮询它的主机。
USB 机械臂可以通过 WebSerial 直接从浏览器连接——端口只在你选择它时才会打开。
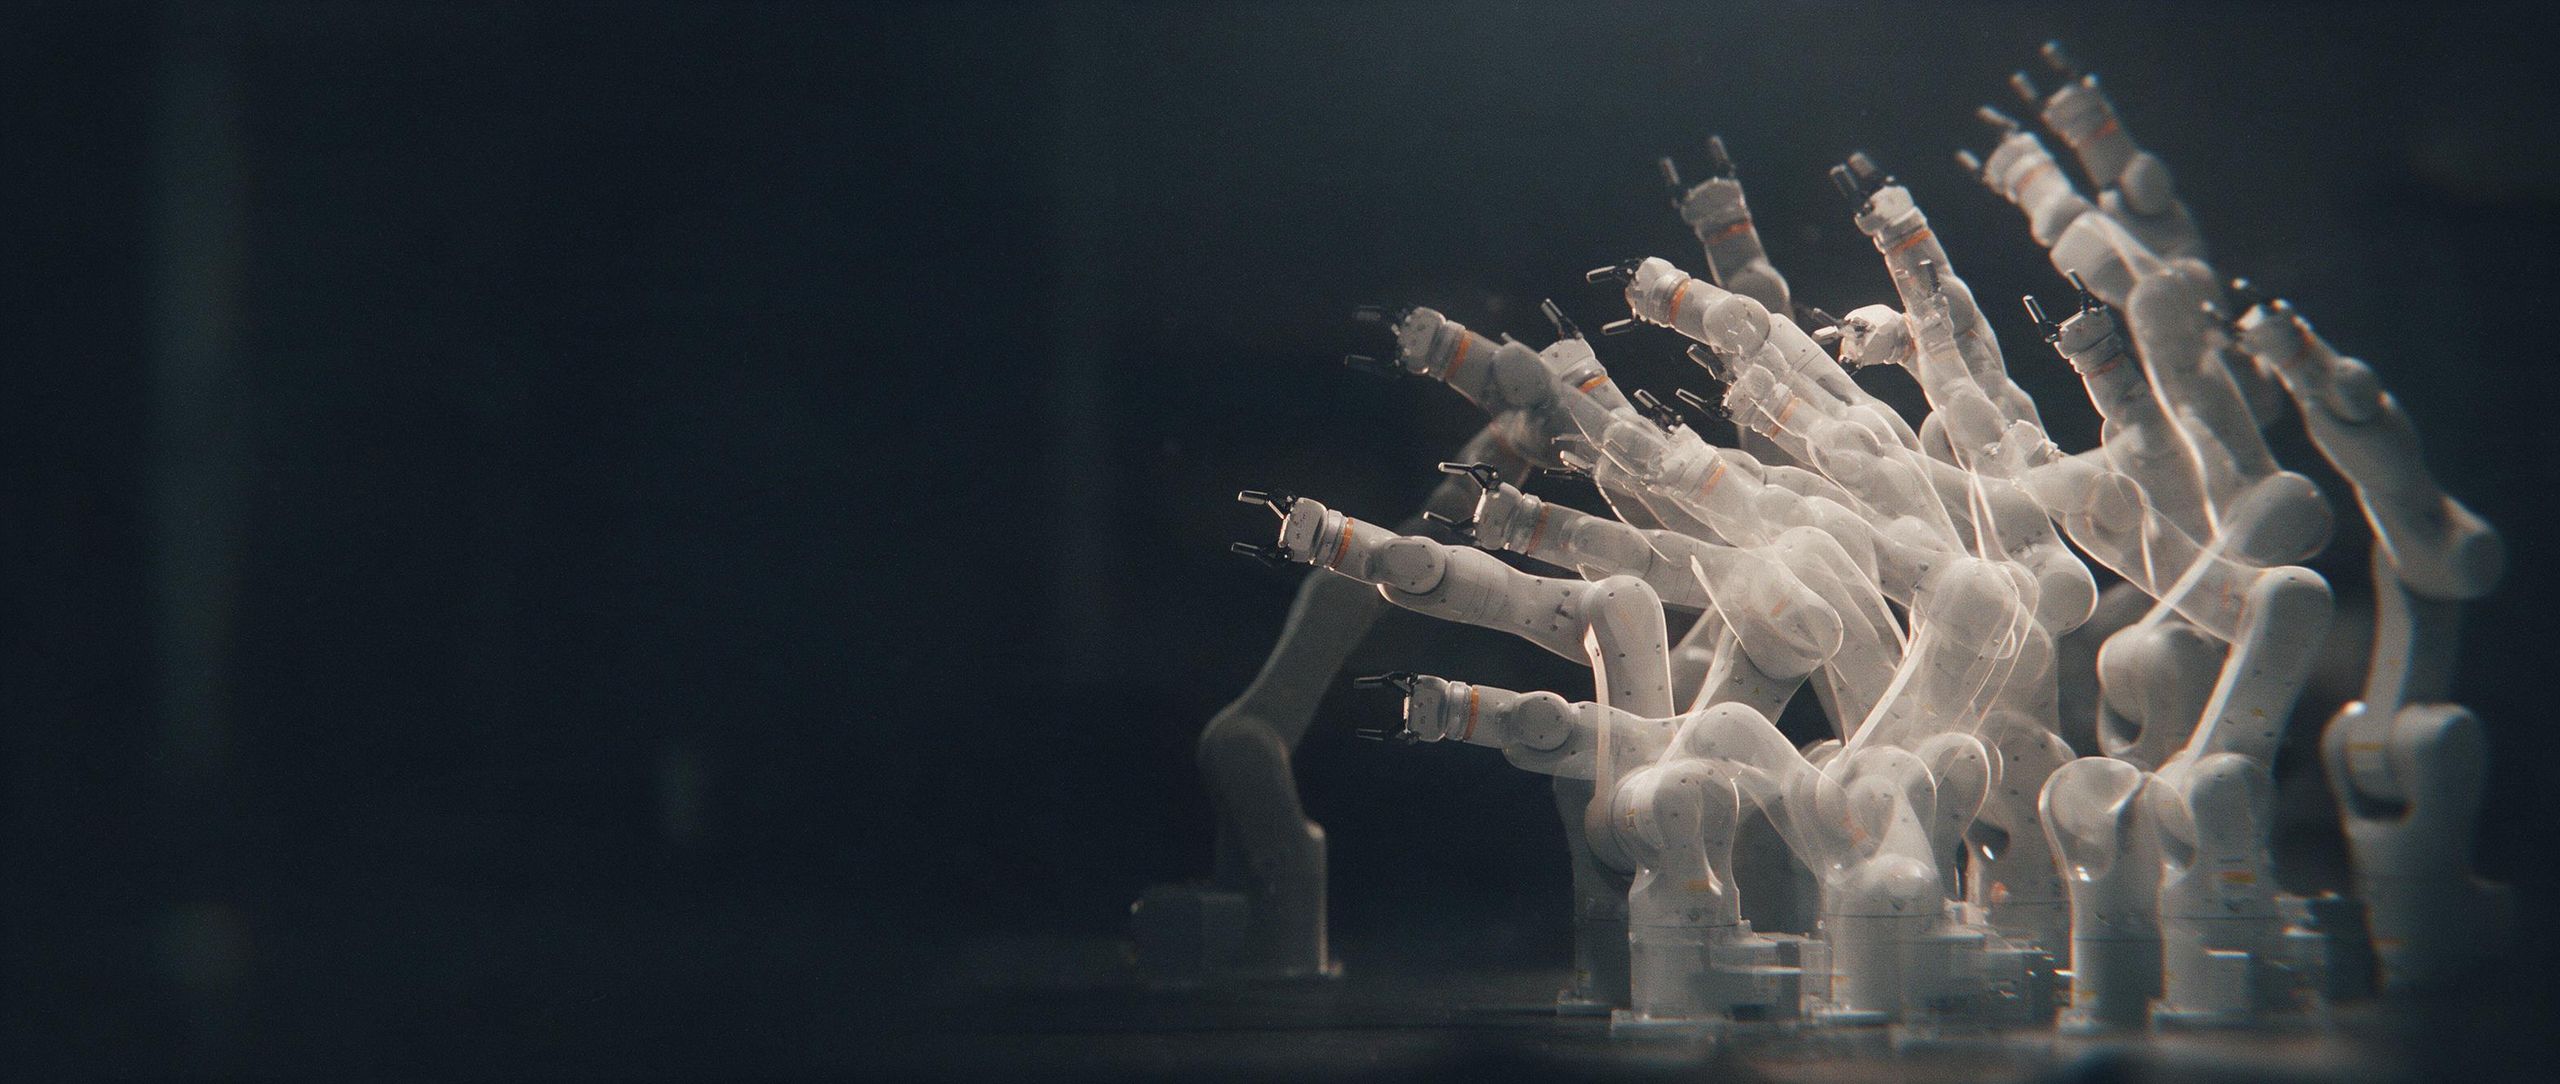
图版 16 · 同一个目标的四十次够取,在模拟器中叠加显示
先试一百次,再上真机。
试验文件让一个参数——目标点、增益、质量——扫过许多次仿真运行,并逐一记录。在同一条时间轴上比较它们,留下最好的,继续向前。
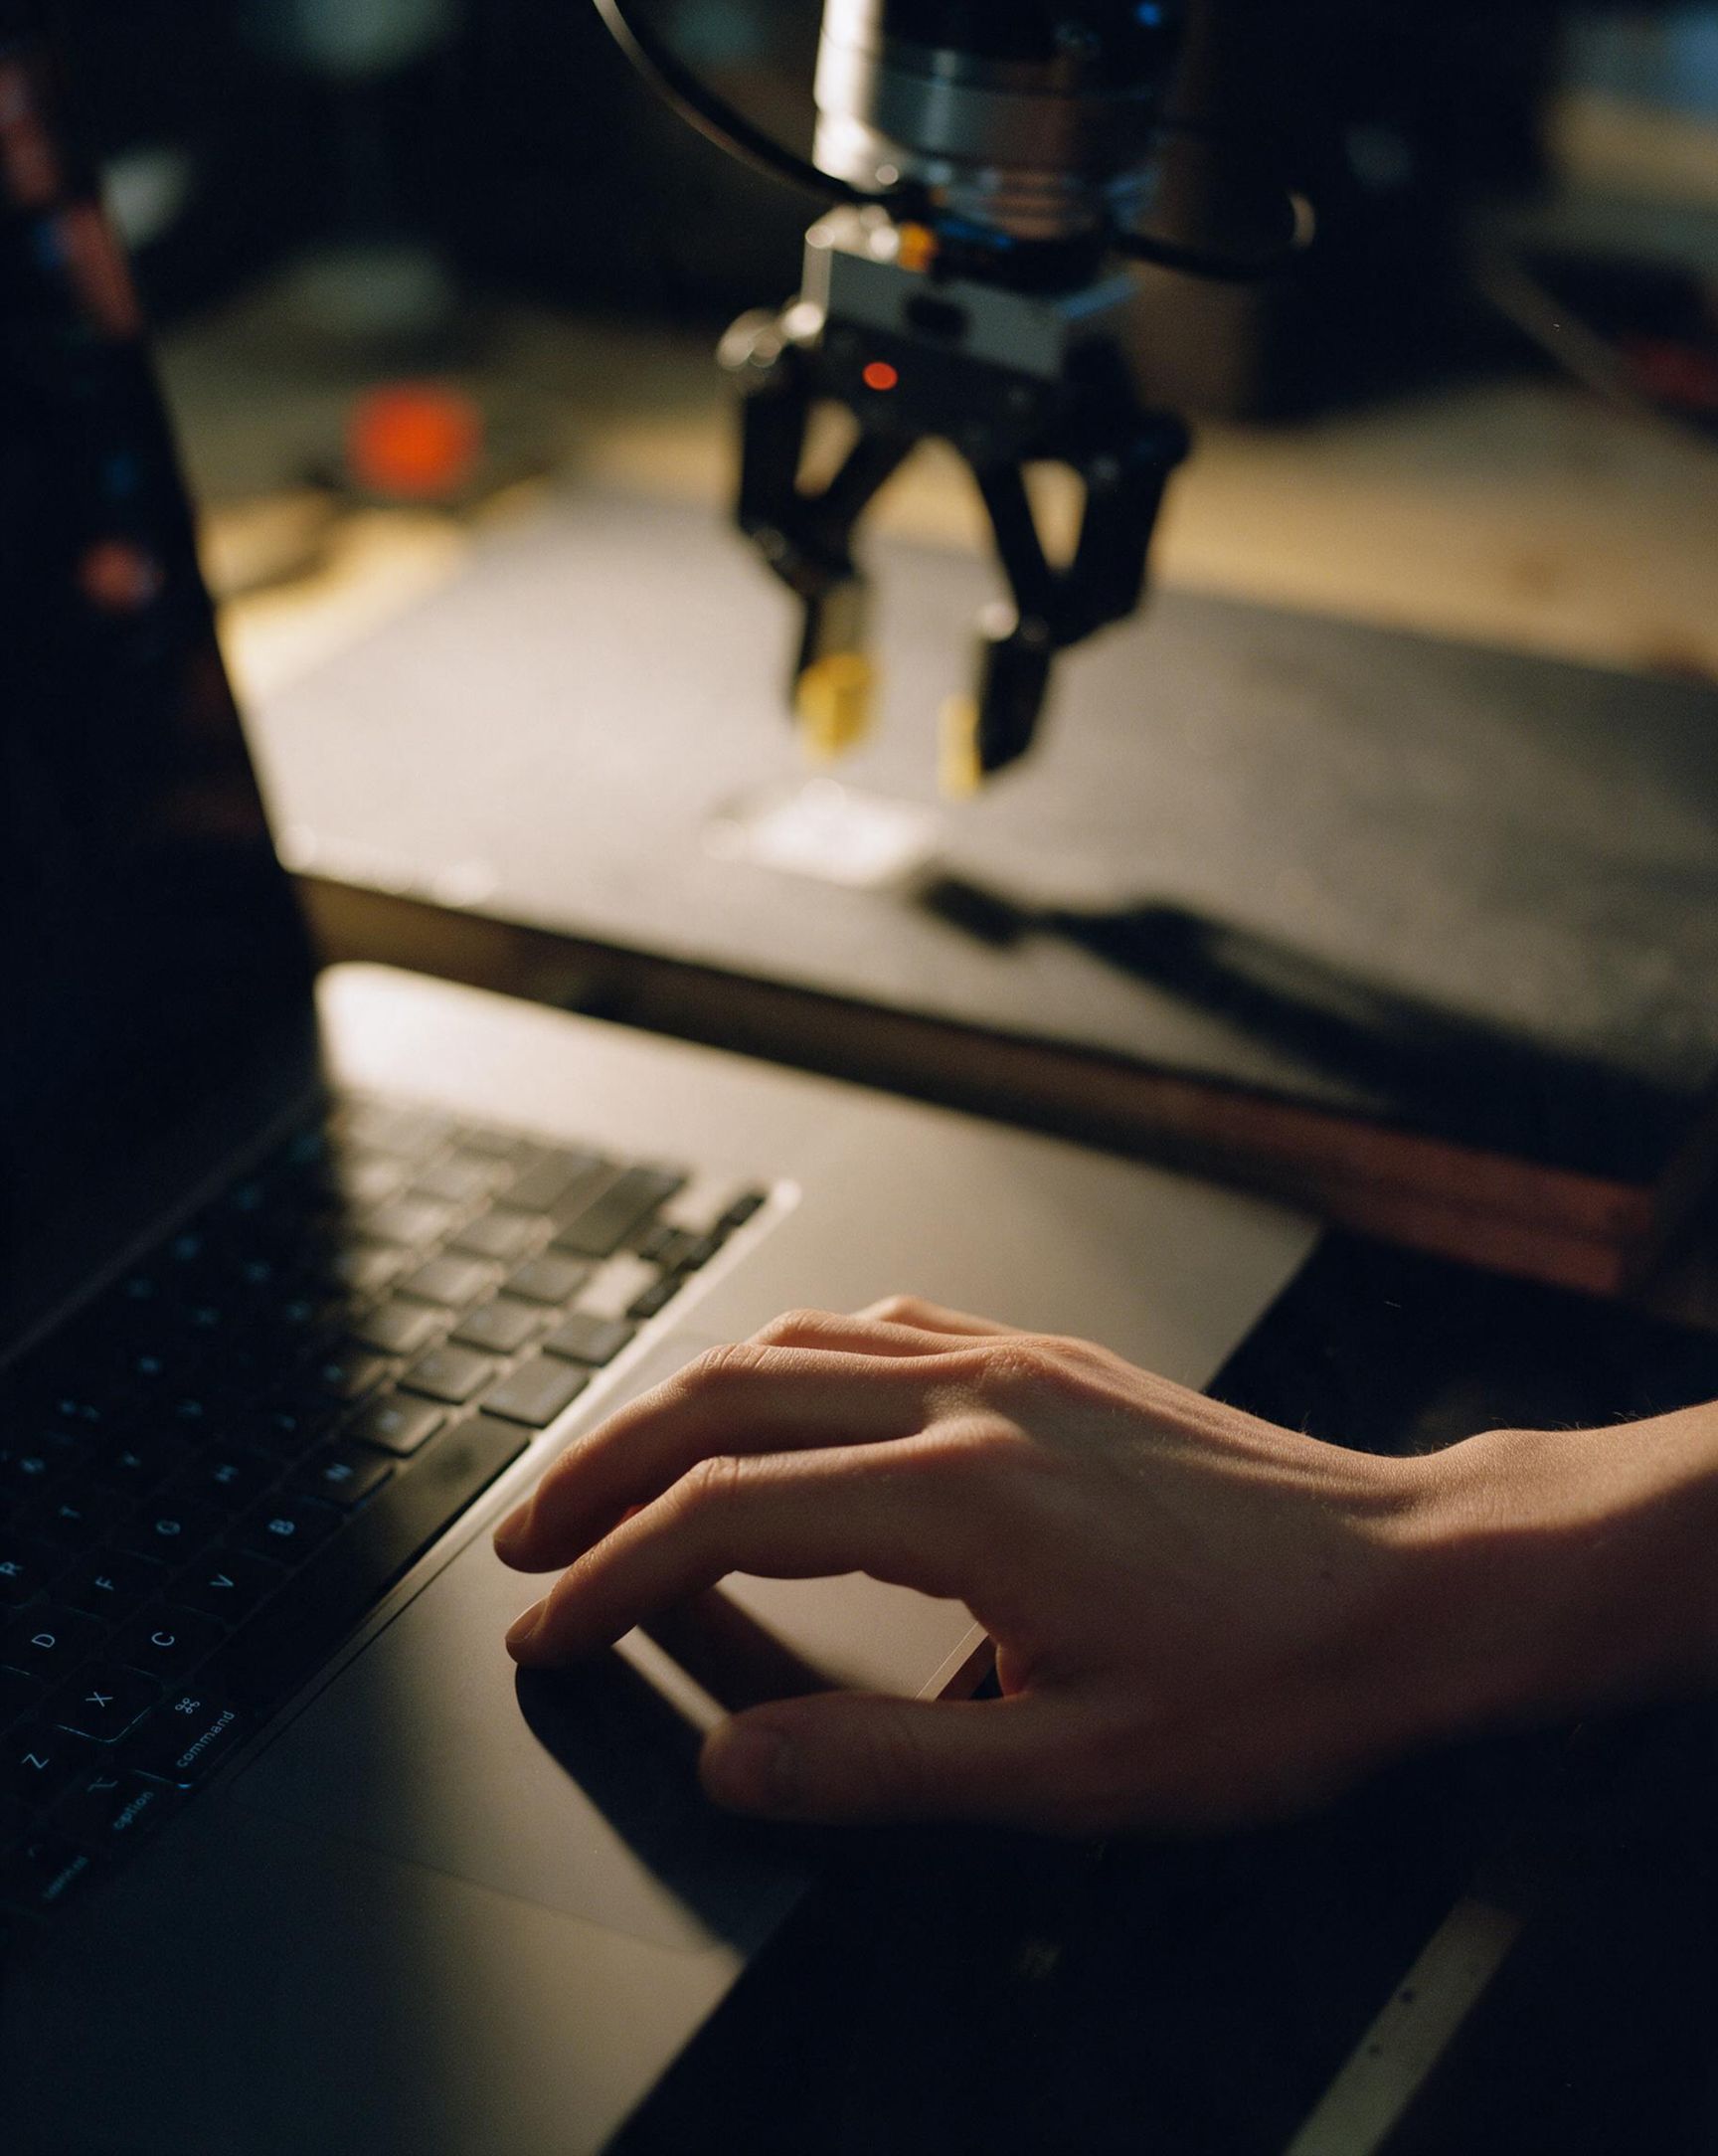
力拖拽
用鼠标推它。全都有记录。
在仿真世界中抓住任意物体并拖动。你施加的力会署上你的名字写入运行记录,所以你亲手加入的扰动,回放起来和其他一切一样精确。
图版 17 · 一只手放在触控板上,轻推一个仿真夹爪
每次运行,都能回放、都能分叉。
一次运行就是一个装着数据流的文件夹,基于同一个时钟。拖动浏览、以四分之一速度回放,或在任意时刻分叉出一次新的仿真运行,恰好从那一刻开始。
00:00:04.020 note    agent:tuner: run_program reach.trials.json #17
00:00:04.031 command goal j1=31.0 j2=-22.0 j3=64.5 j4=10.0
00:00:04.540 state   j1=30.9 j2=-22.1 j3=64.4 j4=10.0
00:00:05.002 event   person:ana: drag gripper f=(0.0, 1.8, 0.0) N
00:00:05.300 state   j1=31.4 j2=-20.8 j3=63.2 j4=10.0
00:00:06.100 note    person:ana: fork @ 00:00:05.002
权限
智能体掌控操作,但不越过你的边界。
给智能体一份长期授权:一只机械臂、一个世界、一个下午。它会实时使能机械臂并发送目标位姿。已使能的机械臂闲置五分钟会自动解除使能,而停止和关闭扭矩始终允许。
验证
已对照协议测试。尚未上你的台架。
机械臂驱动的验证程度是 loopback:针对每种舵机协议的忠实软件替身进行测试。目前还没有一个在真实机械臂上完成调试投用。一旦完成,它的驱动会如实标明——在那之前一刻也不会。